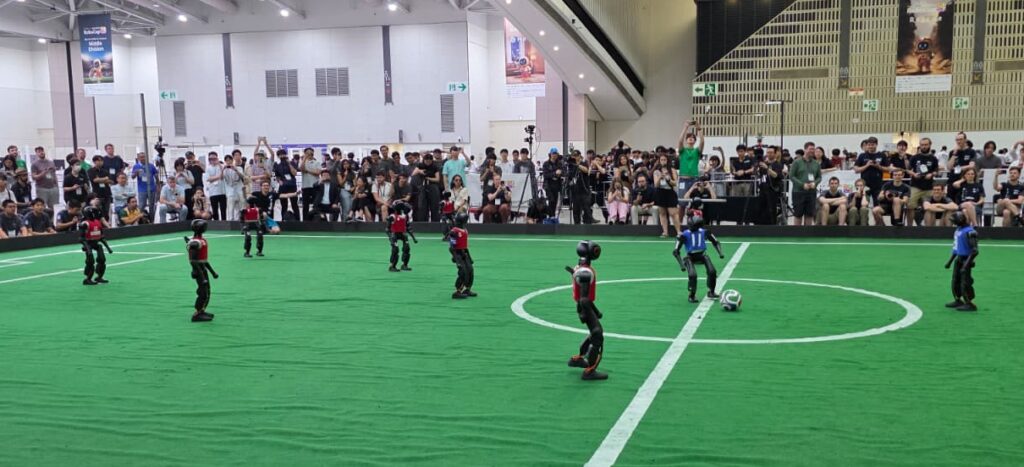
Jedes Jahr treten beim RoboCup Robotik-Teams aus aller Welt gegeneinander an. Die RuhrBotDevils der TU Dortmund waren 2026 in Südkorea dabei und berichten im Interview, was sie dort trotz eines verpassten Sieges mitgenommen haben.
Ein Spieler liegt mit einem kaputtem Knie am Boden und muss behandelt werden. Doch statt eines Verbandskoffer wird der Akkuschrauber aus dem Werkzeugkasten geholt. Einige Schrauben werden nachgezogen, dann steht der Spieler wieder auf und kehrt aufs Feld zurück.
Der Spieler ist ein Fußballroboter der RuhrBotDevils. Im Labor des siebenköpfigen Teams aus Studierenden und Absolventen der TU Dortmund bereitet sich die Mannschaft auf die nächste Saison vor. Bei der RoboCup-Weltmeisterschaft in Südkorea lief sportlich noch nicht alles wie geplant.
Arne Moos war als Teamleiter der Devils in Südkorea dabei. Thomas Kuhle arbeitet an der technischen Entwicklung des Teams und wurde beim RoboCup mit dem Open Research Award ausgezeichnet. Im Interview sprechen beide über die WM, Fußballroboter und die Zukunft humanoider Robotik.
Ihr wart vor wenigen Wochen beim RoboCup in Südkorea. Wie fällt euer Fazit aus?
Arne: Sportlich abgeschnitten haben wir leider nur mäßig gut. Ein paar kleine Fehler haben dafür gesorgt, dass einige Sachen nicht so gut funktioniert haben, wie geplant. Das größte Problem war, dass wir nicht schnell genug am Ball waren – also, dass die Roboter zu lange gebraucht haben, um Entscheidungen zu treffen. Aber an sich haben wir aus den Spielen einiges gelernt.
Mit welchem Ziel seid ihr angereist?
Arne: Unser Ziel ist grundsätzlich, den Code, den wir über das Jahr hinweg entwickelt haben, auf dem Event kompetitiv zu testen und zu gucken, wie gut er funktioniert. Wir haben im vergangenen Jahr mit dem Umstieg auf die neuen Roboter angefangen. 2025, bei der WM in Brasilien, haben wir noch mit den kleinen NAO-Robotern gespielt. Zu der diesjährigen WM war das Ziel, die neue Roboterplattform soweit zu bringen, dass die Roboter spielen können und nicht dumm vom Feld laufen. Da haben wir einiges verbessern können, sodass wir auf einem guten Stand sind.
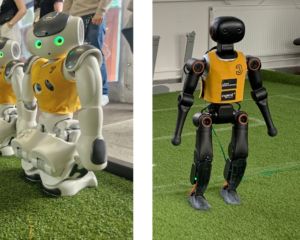
Thomas: Wir hatten im Team mehrere Seitenprojekte oder angelagerte Themen, in die viel Zeit geflossen ist. Was dazu geführt hat, dass wir in die eigentlichen Hauptaufgabe, nämlich die Übertragung des bestehenden Quellcodes auf unsere neuen Roboter, weniger Arbeit investieren konnten. Jetzt ist die Aufgabe für das nächste Jahr, zu einer Spielfähigkeit zu kommen, mit der wir auch wieder Platzierungen erreichen können, wie das vor dem Umstieg der Fall war.
Was hat auf dem Platz noch nicht funktioniert?
Arne: Zunächst müssen die Grundlagen stimmen: Ein Roboter muss laufen, schießen, den Ball erkennen und sich auf dem Feld zurechtfinden können. Das hat im Wesentlichen funktioniert.
Das größte Problem war, dass das Verhalten unserer Roboter nicht gepasst hat. Das hat sich ein Masterstudent vor zwei Jahren angeschaut, der jetzt nicht mehr im Team ist. Dementsprechend hatte von uns keiner Ahnung, wie das Verhalten funktioniert. Wir haben dann gesehen: Der Roboter kann zum Ball laufen und steht davor. Er überlegt, ob er sich in die eine oder andere Richtung drehen soll, ob er schießen oder passen möchte – und trifft am Ende keine Entscheidung. Dann nimmt der Gegner ihm den Ball weg. Das hat mit den langsameren NAO-Robotern noch funktioniert. Aber jetzt mit den neuen Robotern, die sehr agil sind, darf sich der Roboter nicht ständig umentscheiden.
Thomas: Dass man auf so einem Event nicht alles sofort zum Laufen kriegt, ist bei der Komplexität des Quellcodes normal. Die ersten Teile sind aus dem Jahr 2000 oder knapp davor. Ursprünglich eine Code-Basis, die mehrere Universitäten kooperativ entwickelt haben. Diese Code-Basis läuft auch bei den neuen Robotern und besteht aus hunderttausenden Zeilen Quellcode. In vielen Bereichen sind die Spezialisten nicht mehr da, die den Code geschrieben haben oder die sich damit auskennen. Deswegen ist die Arbeit auch ein Stückweit explorativ.
Haben alle Roboter das gleiche Verhalten – oder gibt es verschiedene Positionen?
Arne: Der Torwart hat eine besondere Rolle, weil er den Ball mit den Händen spielen darf. Den haben wir so programmiert, dass er auf der Linie steht und Tore verhindert. Wir haben aber auch weitere Rollen auf dem Feld verteilt. Es gibt Verteidiger, Mittelfeldspieler und Stürmer. Und dann gibt es bei uns noch Receiver, das sind Passempfänger, die sich freistellen. Der Stürmer ist bei uns keine feste Rolle, sondern der Roboter, der dem Ball am nächsten ist. Auch ein Verteidiger kann zum Stürmer werden. Alle anderen Spieler stellen sich möglichst schlau auf dem Feld auf. Die Verteidiger stellen sich mittig vor das Tor, sodass keine Distanzschüsse durchkommen. Die Mittelfeldspieler verteilen sich in der Mitte des Feldes. Der Receiver versucht sich in Freiräume zu stellen, um Pässe annehmen zu können. Der Stürmer muss die Entscheidungen treffen: Gehe ich jetzt aufs Tor? Ist alles frei? Oder muss ich doch zuerst einen Pass spielen? Genau diese Entscheidungen waren unsere Probleme.
Gibt es während des Spiels auch so etwas wie einen Trainer?
Arne: Im Prinzip sind wir alle Trainer, weil wir den Spielern ja im Vorhinein beibringen, was sie können sollen. Wir Menschen denken uns: „Ja easy, das ist ein Ball“, aber der Roboter muss erst einmal lernen, das zu erkennen. Beim NAO haben wir mit einem schwarz-weißen Ball gespielt. Nun verwenden wir den FIFA-WM Ball. Also mussten wir dem Roboter beibringen, wie der neue Ball aussieht. Einen Trainer, der währen des Spiels ruft „auswechseln“, haben wir nicht.
Thomas: Wir haben während eines Spiels deutlich weniger Einfluss als ein Trainer bei einer Fußballmannschaft. Was auch daran liegt, dass taktische Feinheiten bisher nicht über Spiele entschieden haben. Wenn es auf diesem Level irgendwann einmal scheitern sollte, sind wir relativ weit gekommen.
Wie läuft ein RoboCup-Spiel ab?
Thomas: Wir spielen zweimal zehn Minuten. Zu Beginn stellen wir die Roboter auf. Der Schiedsrichter macht bestimmte Gesten und pfeift das Spiel an. Die Roboter sollen darauf möglichst autonom reagieren.
Arne: Es gibt ein Regelwerk, mit spezifischen Spielstati. Der Schiedsrichter kann zum Beispiel „Stopp“ rufen, dann wird das Spiel unterbrochen und die Roboter dürfen sich nicht mehr bewegen. Nach einem Tor gibt es einen Mittelanstoß. Im Großen und Ganzen nähern wir uns immer mehr den FIFA-Regeln an.
Wie kann man sich den RoboCup denn so als Event vorstellen? Ist das eher eine Fachkonferenz mit Fußballfeld oder ein Sportereignis mit Publikum?
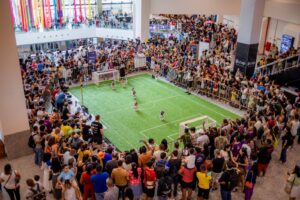
Arne: Es ist tatsächlich beides. Der RoboCup ist ein Wettkampf, in dem ganz viele Teams aus der ganzen Welt zeigen müssen, dass ihre Forschung nicht nur auf dem Papier funktioniert, sondern sie auch in der Lage sind, die Ergebnisse in der Realität umzusetzen. In diesem Sinne ist es ein Sportereignis mit Fußballfeldern. Wir als Humanoid Soccer League hatten alleine über 60 Teams und zwölf Spielfelder in Südkorea.
Thomas: Der Hintergrund des RoboCups war von Anfang an ein wissenschaftlicher. Es ging schon immer darum, Wettkampfsituationen an den Grenzen der wissenschaftlichen Erkenntnis zu definieren und neue wissenschaftliche Erkenntnisse dann im jeweiligen Bereich auch praktisch zu demonstrieren.
Wie viele Leute schauen bei den Spielen zu?
Thomas: Dieses Jahr waren es 15.000 Besucher. Und bei Finalspielen kann es dann schon recht voll werden. Vergangenes Jahr in Brasilien wurden sogar Tribünen aufgebaut. Da war also richtig was los.
Was ist euch vom Turnier besonders in Erinnerung geblieben?
Thomas: Die besten Momente für uns sind eigentlich die, in denen man sieht, dass die Roboter anfangen vernünftig Fußball zu spielen und Tore zu erzielen. Nach dem Umstieg auf die neue Plattform mussten wir einige Probleme lösen. Deswegen war für uns besonders schön, zu sehen, dass unsere Roboter in der Lage sind, die Basisfähigkeiten für Fußball auch auf den Platz zu bringen. Eine Auszeichnung für das schönste Tor gibt es offiziell nicht. Aber die Tore und auch die Roboterfähigkeiten sind durchaus spektakulärer geworden.
Arne: Die alten Roboter konnten nur flache Schüsse machen, aber jetzt gehen die Bälle auch manchmal in den Winkel. Ich fand es cool, wenn die Torhüter richtige Paraden zeigen.
Thomas, Du hast den Open-Research Award gewonnen. Wofür wurdest du ausgezeichnet?
Thomas: Der Open-Research Award wird für aktuelle Forschungsarbeiten vergeben, die im Zusammenhang mit Roboterfußball stehen. Mein aktuelles Projekt beschäftigt sich mit Kameras, die das Spielgeschehen von außen beobachten. Die Kameras sorgen zuerst einmal für eine Videoaufzeichnung des Spiels und eine Online-Übertragung. Darüber hinaus sind sie in der Lage, das Spielfeld selbst und alle Objekte darauf zu erkennen – also den Ball, die Roboter, die Menschen – und diese im zeitlichen Verlauf zu verfolgen. Daraus lassen sich Spielstatistiken berechnen, wie wir sie zum Beispiel aus der Bundesliga kennen.
Solche Techniken sind im professionellen Sport inzwischen üblich, aber die dort verwendeten Systeme sind sehr teuer und nicht offen zugänglich. Meine Idee war es, ein Kamerasystem zu bauen, das solche Aufgaben lösen kann und das von RoboCup-Teams einfach und günstig nachgebaut werden kann.
Wie menschlich müssen Roboter sein, um am RoboCup, einer HumanoidSoccerLeague, teilnehmen zu können?
Arne: Es gibt Vorgaben für Verhältnisse von Arm- und Beinlänge sowie für das Verhältnis von Größe zu Gewicht. Es ist auch festgelegt, dass die Roboter sich auf ihren Beinen fortbewegen und nicht etwa die Arme zum Laufen einsetzen.
Thomas: Die Sensorik, die ein Roboter einsetzen darf, ist begrenzt auf menschenähnliche Wahrnehmung. Die Roboter dürfen also keine Laser-Sensoren einsetzen, die einen 360°-Blick mit exakter Entfernungsmessung von Objekten ermöglichen.
Warum setzt man überhaupt auf humanoide Roboter?
Thomas: Humanoide Roboter sind aufgrund ihrer Ähnlichkeit zum Menschen sehr gut geeignet, da sie in Umgebungen funktionieren, in denen sich auch Menschen bewegen. Roboter auf Rädern, zum Beispiel, sind zwar meistens schneller, können aber in der Regel meist keine größeren Hindernisse wie Stufen oder Treppen überwinden. Humanoide Roboter können das. Die Probleme liegen eher darin, dass der Roboter das Gleichgewicht halten muss, um eine Treppe hochzugehen, ohne umzufallen.
Einsatzmöglichkeiten für humanoiden Roboter gibt es viele. Das reicht vom industriellen Einsatz über Helfen im Haushalt oder Garten bis zum Einsatz in der häuslichen Pflege.
Welche Erkenntnisse aus dem Roboterfußball lassen sich auf andere Bereiche übertragen?
Thomas: Wenn Roboter in der Lage sind, die schnellen und komplexen Bewegungsabläufe und die Koordination, die im Fußball notwendig ist, zu erlernen, dann kann man diese Ergebnisse auf andere Umgebungen übertragen und die Roboter andere Bewegungsabläufe trainieren lassen. Aktuell sind die Fortschritte in der Robotik sehr massiv, und das wird man wahrscheinlich bald auch im Alltag merken.
Wie lange dauert es noch, bis ein Roboter-Team die Champions-League gewinnt?
Arne: Das erklärte Ziel des RoboCups ist es, im Jahr 2050 gegen den dann amtierenden Weltmeister zu gewinnen. Das klingt aus heutiger Sicht noch sehr ambitioniert. Man muss sich jedoch vor Augen führen, wann dieses Ziel formuliert wurde, nämlich in den 1990er Jahren. Wenn man sich anschaut, welche Möglichkeiten die Robotik damals hatte und was sich seitdem getan hat, dann war die damalige Zielformulierung visionär und viel realistischer, als das viele damals gedacht haben.
Es wird aber auf jeden Fall noch einige Jahre dauern, bis sich die Qualität des Spiels so verbessert, dass diese Vorstellung erreichbar erscheint.
Beitragsbild: Thomas Klute